知识库 聊天
工作区、机器人和日程表
停止自我重复的三种方法:一组聊天分享的背景,一个以你想要的方式回答的机器人,以及一个问自己的问题。
为了方便起见,此页面是机器翻译的。英文原件为适用版本。
工作场所
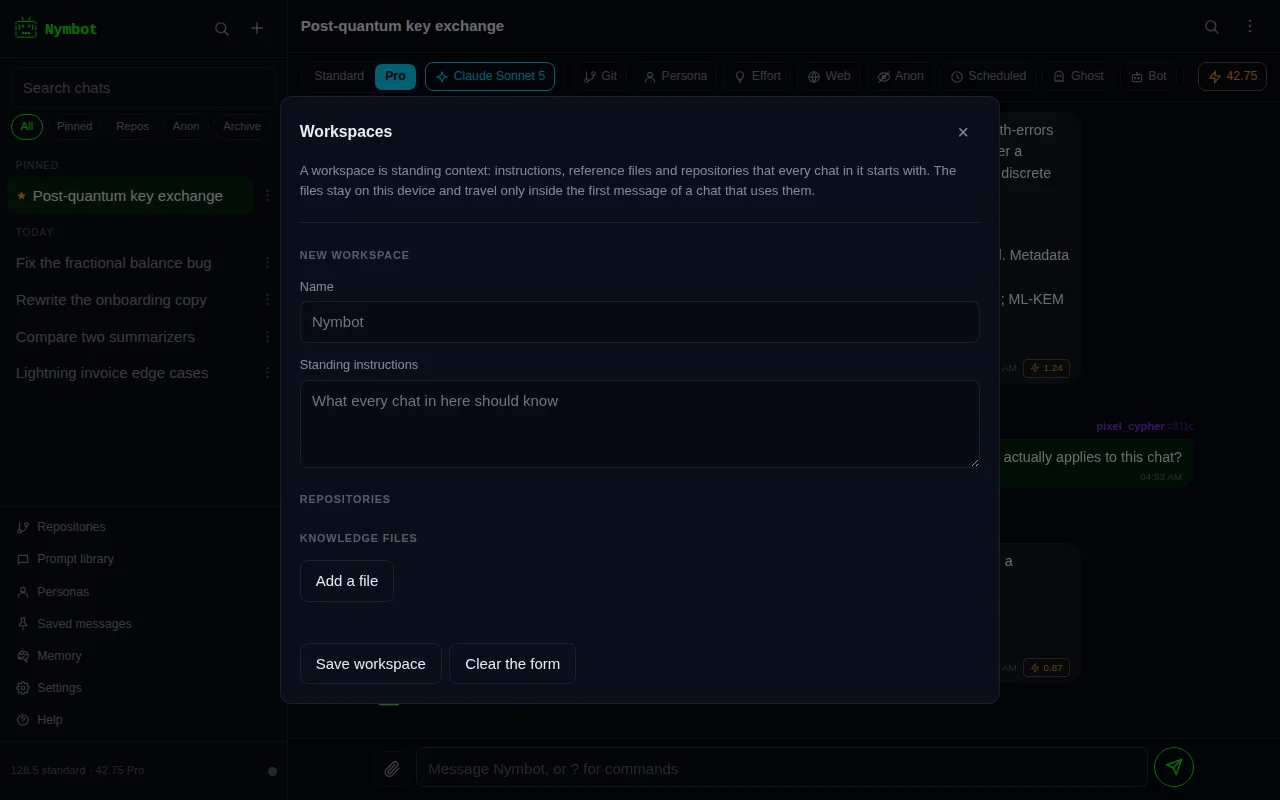
工作区是聊天共享的站立背景:每个聊天应该遵循的指示,它应该阅读的参考文件,以及 仓库 将聊天插入工作区,它将开始每个线程,并且已经存在这种背景;打开一个新的聊天区,新的聊天区也会继承工作区。
工作区的存储库被添加到聊天已经有的任何东西,而不是取代它们,并且在背景栏中被标记为工作区的存储库 - 丢掉一个将是一个谎言,因为工作区将把它直接放回。
知识档案
附加到工作区的文本和代码文件在您的设备上搜索您刚刚请求的任何内容,并在该消息中载有通道. 它们不会上传到任何地方:它们坐在设备上,搜索运行在那里,只有匹配的通道被加密到消息中,就像您发送的其他任何东西一样。
这种情况发生在每条消息上,而不仅仅是第一条消息上,因此工作区不会停止在长时间的对话中部分应用。每条文件都被命名在消息中,即使没有任何消息被发送,所以模型知道其它可以说些什么 - 以名义请求一个文件,接下来的消息将带有更多的文件。
检索是使一个大的工作空间完全可用的东西:一个模型只能同时容纳这么多,用整个货架填充这个空间不会留下对话的余地。
机器人
一个机器人是回答的方式:一个名字,站着的指示,一个模型来回答,和几个开启器。应用一个对聊天和它的指示先于其他一切,它名字的模型被贴上,空的聊天提供它的开启器而不是一般的。
一个支持者,一个发布笔记作家,一个从不给出答案的导师 - 每一个都是你写了一次并重复使用的几行。
机器人也可以携带 支出帽子 当聊天有自己的帽子时,更严格的两者适用。
分享和出版一
分享一个机器人作为一个链接或QR代码,谁打开它将得到机器人,而不是你的帐户。 有效载荷只携带机器人的响应方式:名称,指令,模型和开启器。 它永远不会携带你的存储库,你的访问代码,你的知识文件或任何你说过的东西。
您也可以在自己的 npub 下发布机器人,作为可替代的 Nostr 事件,并共享地址. 再次发布它取代它,而不是留下第二份副本。 匿名投掷密钥.
一个陌生人的指示仍然是指令. 添加一个共享的机器人首先向你显示其完整的指示 - 在你使用它之前阅读它们。
早期安排
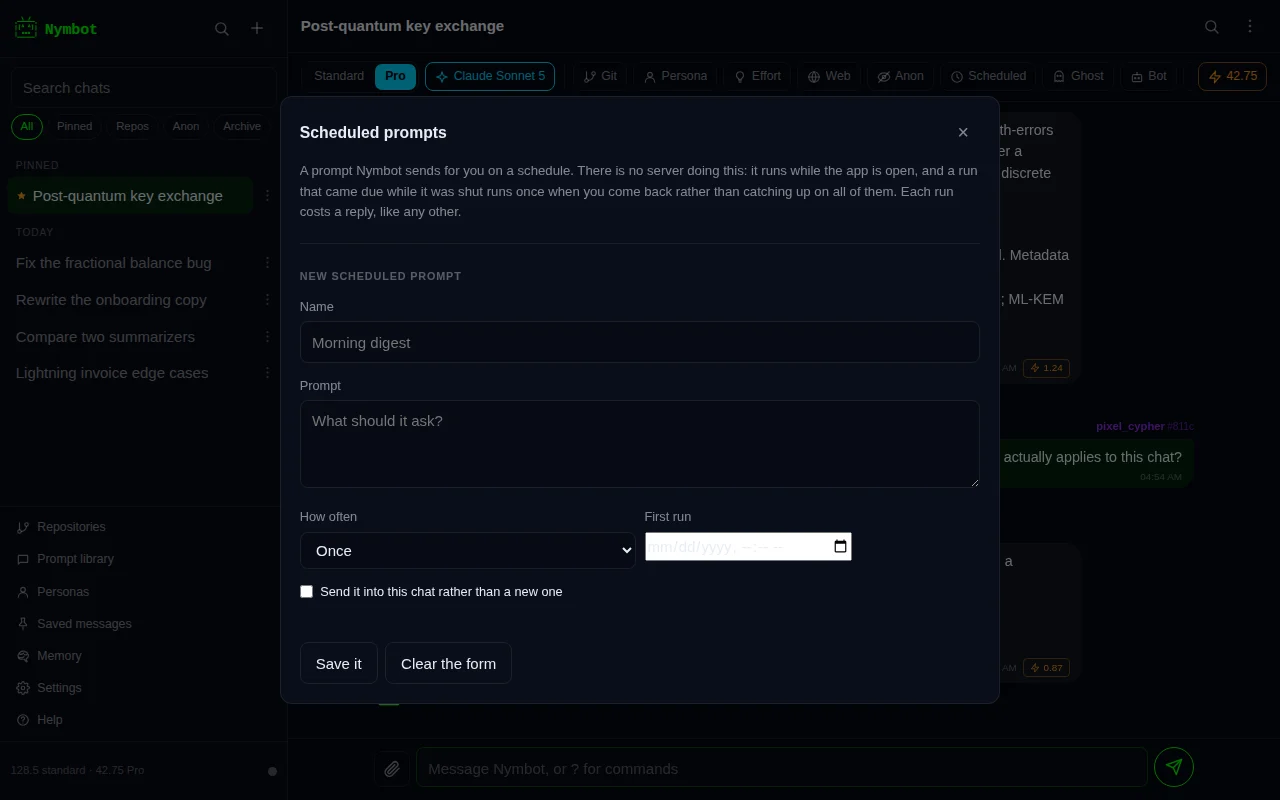
一个计划的提示是Nymbot问你的问题:一次,每小时,每天或每周,进入一个新的聊天或你所说的一个。
没有服务器可以做到这一点。在应用程序打开时,会发生一个运行,而在应用程序关闭时到期的运行会消失一次,而不是在它过去的每一个插槽上抓住它。